
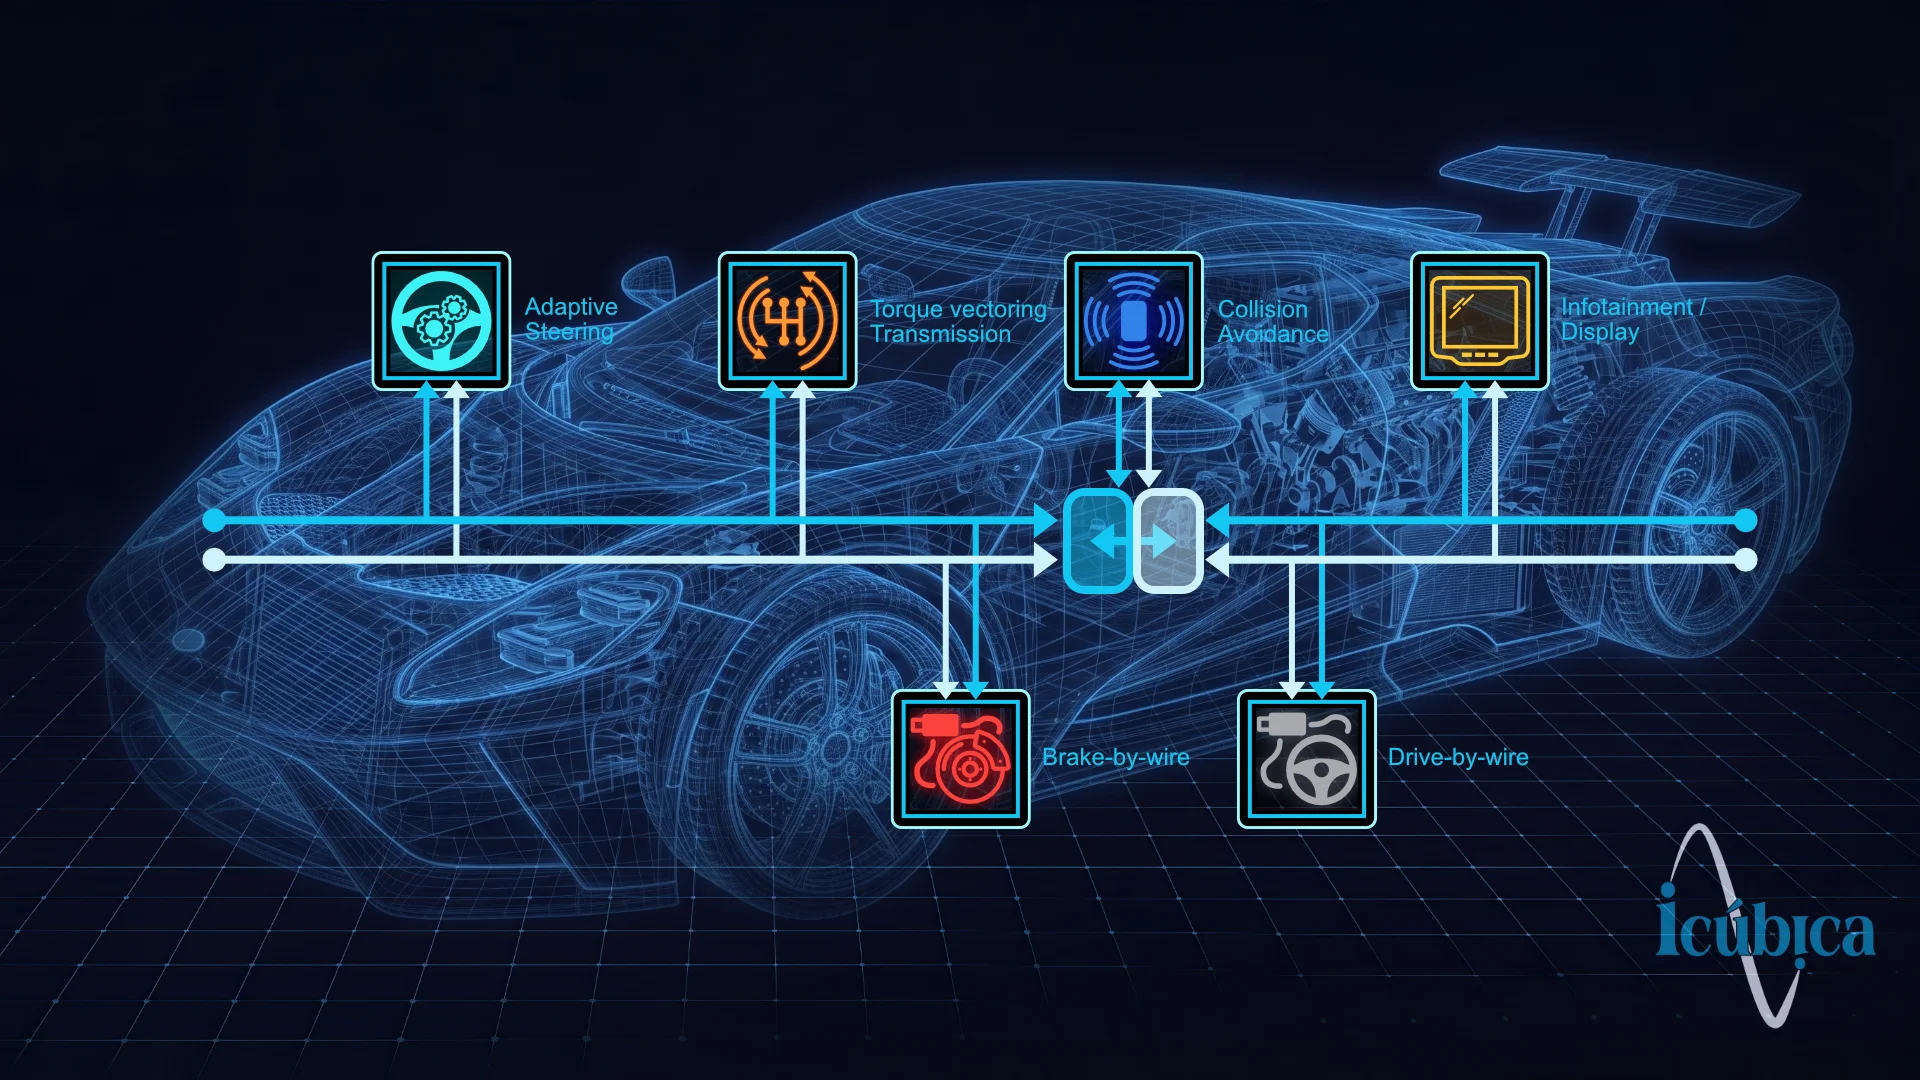
El FlexRay es un protocolo de comunicación serial de alta velocidad y determinismo temporal, desarrollado por el consorcio FlexRay (formado por Bosch, BMW, Daimler y otros fabricantes), utilizado principalmente en aplicaciones automotrices críticas para la seguridad, como sistemas de dirección por cable (steer-by-wire), frenado por cable (brake-by-wire) y suspensión activa. Funciona como una red de próxima generación frente a CAN, diseñada específicamente para aplicaciones donde se requiere alta velocidad, sincronización temporal precisa y máxima fiabilidad ante fallos.
Sus características principales incluyen:
- Comunicación Determinista (Time-Triggered): Divide la comunicación en ciclos de tiempo fijos y predecibles, garantizando que cada mensaje se transmita en una ventana temporal exacta, lo cual es esencial para sistemas de control en tiempo real donde la latencia debe ser constante.
- Doble Canal Redundante: Incorpora dos canales de comunicación independientes (Channel A y Channel B), lo que permite duplicar el ancho de banda o, alternativamente, ofrecer redundancia total ante fallos, aumentando significativamente la tolerancia a errores.
- Alta Velocidad de Transmisión: Opera a velocidades de hasta 10 Mbps por canal, muy superior a los 1 Mbps del CAN clásico, siendo adecuado para aplicaciones con grandes volúmenes de datos y requisitos de tiempo crítico.
- Combinación de Segmentos Estático y Dinámico: Divide su ciclo de comunicación en un segmento estático (con slots de tiempo fijos para mensajes críticos y deterministas) y un segmento dinámico (similar a CAN, para mensajes de menor prioridad), ofreciendo flexibilidad sin sacrificar el determinismo.
Obtén acceso a este curso adquiriendo uno de los siguientes productos
Especial líneas de comunicación 2026 – Incluye 8 cursos
El precio original era: $14,000.00.$8,000.00El precio actual es: $8,000.00.
Añadir al carrito 
Temario
VIDEOS
- 🔒 Clase de protocolo FlexRay, curso 7 de la serie Especial líneas de comunicación
MANUAL
- 🔒 FlexRay-LineasComunicacionEspecial2026.pdf